رباتی که کار انسان را یاد گرفت؛ هوش مصنوعی چگونه کشتارگاههای مرغ را متحول میکند؟
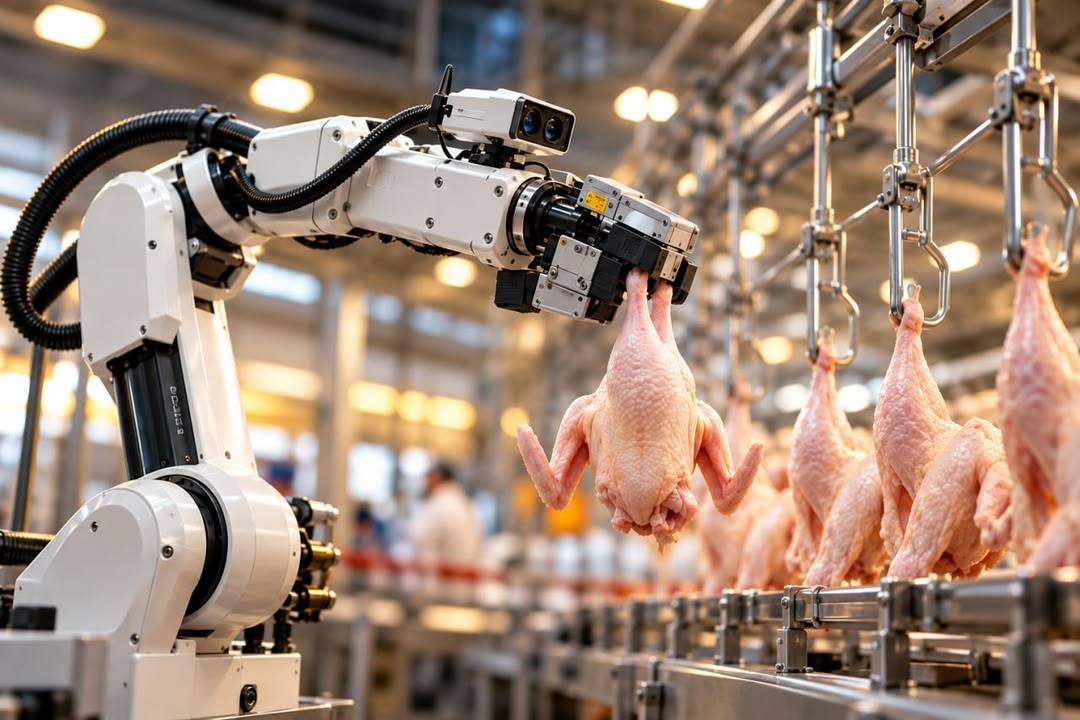
پژوهشگران دانشگاه آرکانزاس آمریکا رباتی توسعه دادهاند که با استفاده از هوش مصنوعی و یادگیری از حرکات انسان، میتواند لاشه مرغ را از پاها بگیرد و روی نقاله کشتارگاه آویزان کند. این سامانه که ChicGrasp نام دارد، در آزمایشهای اولیه به نرخ موفقیت ۸۰.۷۱ درصد دست یافته است. هرچند سرعت عملکرد آن هنوز فاصله قابلتوجهی با نیروی انسانی دارد، نتایج این پژوهش نشان میدهد که نسل جدید رباتهای هوشمند میتواند مسیر تازهای برای خودکارسازی فعالیتهای پیچیده صنعت فرآوری گوشت مرغ فراهم کند.
صنعت طیور جهان در سالهای اخیر با تحولات گستردهای در زمینه مکانیزاسیون، دیجیتالیشدن فرآیندها و استفاده از فناوریهای هوشمند روبهرو بوده است. از سامانههای کنترل محیطی مرغداریها تا تجهیزات خودکار کشتار و بستهبندی، فناوری به بخش جداییناپذیر تولید صنعتی گوشت مرغ تبدیل شده است.
بااینحال، پیشرفت تجهیزات مکانیکی به معنای حذف تمام فعالیتهای دستی از خطوط فرآوری نیست. بسیاری از کشتارگاههای صنعتی همچنان برای انجام برخی عملیات حساس به نیروی انسانی متکی هستند؛ فعالیتهایی که به تشخیص موقعیت محصول، کنترل نیروی دست و سازگاری با تغییرات محیط نیاز دارند.
یکی از این فعالیتها، برداشتن لاشه مرغ پس از مرحله سردسازی و آویزانکردن مجدد آن روی قلابهای نقاله برای ادامه فرآوری است. این عملیات برای نیروی انسانی ماهر، کاری نسبتاً ساده و تکراری محسوب میشود؛ اما برای یک سامانه رباتیک، مجموعهای از چالشهای فنی را به همراه دارد. همین مسئله گروهی از پژوهشگران آمریکایی را به توسعه ربات ChicGrasp رسانده است؛ سامانهای که تلاش میکند بهجای اتکا به حرکتهای کاملاً ثابت و ازپیشبرنامهریزیشده، از تجربه انسان برای انجام یک فعالیت صنعتی استفاده کند.
چرا خودکارسازی کشتارگاههای مرغ دشوارتر از تصور است؟
در بسیاری از صنایع، از خودروسازی تا تولید قطعات الکترونیکی، رباتها با محصولاتی سروکار دارند که ابعاد، شکل و موقعیت نسبتاً مشخصی دارند. در چنین محیطهایی میتوان حرکت بازوی ربات را با دقت بالایی برنامهریزی و تکرار کرد. اما صنعت فرآوری گوشت مرغ شرایط متفاوتی دارد. لاشههای مرغ از نظر وزن، اندازه، فاصله پاها، شکل اندامها و موقعیت قرارگیری کاملاً یکسان نیستند. علاوه بر این، سطح پوست مرغ مرطوب و لغزنده است و بافت محصول در برابر فشار تغییر شکل میدهد. این ویژگیها باعث میشود روشهایی که برای گرفتن قطعات فلزی یا پلاستیکی مناسب هستند، الزاماً برای جابهجایی لاشه مرغ عملکرد قابلاعتمادی نداشته باشند. برای مثال، گیرهای که با فشار ثابت یک قطعه صنعتی را نگه میدارد، ممکن است هنگام گرفتن محصولی با ابعاد متغیر، نیروی نامناسبی وارد کند. از سوی دیگر، سامانههای مبتنی بر مکش نیز ممکن است به دلیل رطوبت و ناهمواری سطح پوست، نتوانند اتصال پایداری ایجاد کنند. در عملیات آویزانکردن لاشه، ربات باید ابتدا موقعیت پاها را تشخیص دهد، گیره را در جای مناسب قرار دهد، محصول را بدون لغزش بلند کند و سپس آن را به موقعیت قلاب انتقال دهد.
هرگونه خطا در این مراحل ممکن است به افتادن محصول، توقف عملیات یا ایجاد نیاز به مداخله انسانی منجر شود. به همین دلیل، توسعه ربات برای صنعت فرآوری مرغ صرفاً یک مسئله مکانیکی نیست؛ بلکه به ترکیبی از طراحی تجهیزات، بینایی ماشین، کنترل حرکت و هوش مصنوعی نیاز دارد.
ChicGrasp چیست و چگونه کار میکند؟
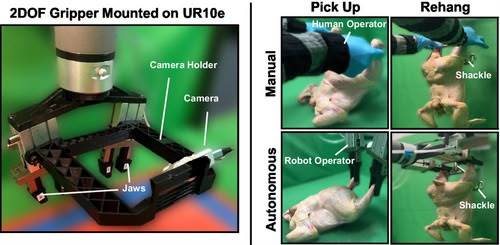
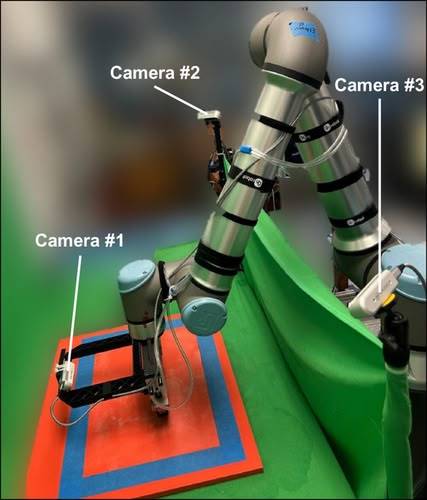
ChicGrasp یک سامانه رباتیک پژوهشی است که با همکاری محققان دانشگاه آرکانزاس و دانشگاه پردو توسعه یافته است. نتایج این پروژه در فوریه ۲۰۲۶ در مجله علمی Advanced Robotics Research منتشر شد. این سامانه از یک بازوی رباتیک صنعتی UR10e، یک گیره اختصاصی دوطرفه، دوربینهای ثبت تصویر و الگوریتمهای یادگیری ماشین تشکیل شده است. گیره ربات بهگونهای طراحی شده که بتواند هر دو پای لاشه مرغ را بگیرد. ویژگی مهم این گیره، امکان کنترل مستقل دو بخش آن است. به بیان ساده، اگر موقعیت دو پای مرغ کاملاً متقارن نباشد، سامانه میتواند زمان و نحوه بستهشدن هر قسمت گیره را جداگانه مدیریت کند. این قابلیت برای محصولی با تنوع ابعادی و ساختاری اهمیت دارد.
در طراحی گیره از محرکهای پنوماتیکی و قطعات ساختهشده با چاپ سهبعدی استفاده شده است. همچنین سطوح تماس گیره دارای برجستگیهای مشخصی هستند که به افزایش اصطکاک هنگام گرفتن پوست مرطوب کمک میکنند. بااینحال، تفاوت اصلی ChicGrasp با یک بازوی رباتیک معمولی، تنها در طراحی گیره نیست؛ بلکه در نحوه تصمیمگیری سامانه برای انجام حرکت قرار دارد. این ربات تلاش میکند با بررسی تصاویر و اطلاعات موقعیت بازو، تشخیص دهد چگونه باید به پاهای مرغ نزدیک شود و در چه زمانی گیرههای خود را ببندد.
ربات چگونه از انسان یاد میگیرد؟
یکی از جذابترین ویژگیهای ChicGrasp استفاده از روشی به نام «یادگیری تقلیدی» یا Imitation Learning است. در برنامهریزی سنتی رباتها، مهندسان باید بخش مهمی از مسیر حرکت و دستورهای کنترلی را از قبل تعریف کنند. این روش برای فعالیتهای کاملاً تکراری مناسب است، اما زمانی که محصول در موقعیتهای متفاوت قرار میگیرد، انعطافپذیری آن محدود میشود. در یادگیری تقلیدی، بهجای تعریف دستی تمام حالتهای ممکن، نمونههایی از انجام صحیح فعالیت در اختیار سامانه قرار میگیرد.
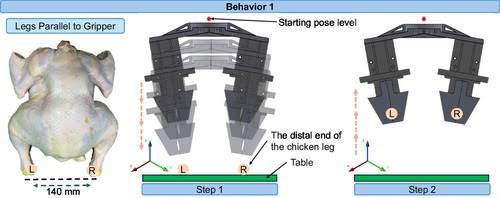
پژوهشگران ChicGrasp برای آموزش ربات، از کنترل انسانی بازوی رباتیک استفاده کردند. در این فرآیند، یک اپراتور حرکات مورد نیاز برای نزدیکشدن به لاشه، گرفتن پاها و بلندکردن محصول را اجرا کرد. همزمان، دوربینها تصاویر محیط و سامانه کنترل، اطلاعات مربوط به موقعیت بازو و وضعیت گیرهها را ثبت کردند. محققان در نسخه نهایی پژوهش، ۱۰۰ نمونه حرکت آموزشی را ثبت کردند.
این نمونهها با استفاده از ۱۰ لاشه متفاوت جمعآوری شدند. برای ارزیابی توانایی سامانه در مواجهه با نمونههای جدید نیز چهار لاشه دیگر که در دادههای آموزشی حضور نداشتند، در آزمایشها مورد استفاده قرار گرفتند. نکته مهم آن است که ربات صرفاً یک حرکت انسانی را ضبط و عیناً تکرار نمیکند؛ بلکه با استفاده از دادههای آموزشی، الگویی برای انتخاب حرکت در موقعیتهای مشابه میآموزد. این رویکرد میتواند به سامانه کمک کند هنگام مواجهه با تفاوت موقعیت پاها یا تغییرات محدود محیط، تصمیم متناسبتری اتخاذ کند.
نقش هوش مصنوعی در کنترل حرکت ربات
برای پردازش دادههای آموزشی، پژوهشگران از الگوریتمی موسوم به Diffusion Policy استفاده کردهاناین روش از خانواده مدلهای یادگیری ماشین است که میتوانند براساس اطلاعات دریافتی، مجموعهای از اقدامات حرکتی مناسب را پیشبینی کنند.
در ChicGrasp، دادههای تصویری و اطلاعات موقعیت سامانه به الگوریتم وارد میشود. خروجی آن شامل دستورهای حرکتی در سه محور فضایی و فرمان باز یا بستهشدن دو قسمت گیره است. به این ترتیب، سامانه تلاش میکند هم موقعیت بازو و هم عملکرد گیره را بهصورت هماهنگ کنترل کند. البته یک تمایز فنی مهم وجود دارد. در نمونه فعلی ChicGrasp، مرحله تشخیص، گرفتن و بلندکردن لاشه با کمک سیاست کنترلی یادگرفتهشده انجام میشود، اما مرحله انتقال نهایی و آویزانکردن محصول روی قلاب همچنان براساس یک مسیر برنامهریزیشده اجرا میشود. بنابراین، این سامانه هنوز یک ربات کاملاً خودآموز برای تمام مراحل عملیات نیست؛ بلکه ترکیبی از کنترل هوشمند و برنامهریزی متداول رباتیک محسوب میشود. همین ساختار ترکیبی، یکی از ویژگیهای مهم پروژه است؛ زیرا نشان میدهد توسعه فناوریهای هوشمند صنعتی الزاماً نیازمند جایگزینی کامل روشهای موجود نیست و میتوان از ترکیب آنها برای حل مسائل مشخص استفاده کرد.
نتایج آزمایش؛ موفقیت ۸۰.۷۱ درصدی ربات
پژوهشگران عملکرد ChicGrasp را در مجموعهای از آزمایشهای کنترلشده بررسی کردند.در این ارزیابی، سامانه در مجموع ۱۴۰ بار برای انجام عملیات گرفتن و آویزانکردن لاشه مورد آزمایش قرار گرفت. نتایج نشان داد که ربات در ۱۱۳ تلاش موفق بوده و در ۲۷ مورد نتوانسته عملیات را با موفقیت کامل انجام دهد. این نتیجه برای یک نمونه پژوهشی که با محصولی انعطافپذیر و لغزنده سروکار دارد، نشاندهنده پیشرفت فنی است؛ اما به معنای آمادگی آن برای فعالیت مداوم در کشتارگاههای تجاری نیست. پژوهشگران علاوه بر بررسی نمونههای استفادهشده در آموزش، عملکرد ربات را در شرایطی مانند تغییر موقعیت محصول، لرزش سطح، مرطوببودن محیط و محدودیت دید دوربینها نیز ارزیابی کردند. نتایج نشان داد که سامانه در برابر برخی تغییرات محیطی توانایی تطبیق دارد، اما کاهش کیفیت اطلاعات تصویری یا تغییر شرایط تماس گیره با محصول میتواند احتمال شکست عملیات را افزایش دهد.دیکی از مشکلات مهم، لغزش پاهای مرغ هنگام بلندشدن لاشه بود.
همچنین در برخی آزمایشها، ربات نتوانست گیره را دقیقاً در موقعیت مناسب قرار دهد یا فرمان بستهشدن آن را بهموقع اجرا کند. این یافتهها نشان میدهد که توسعه یک الگوریتم هوشمند بهتنهایی کافی نیست و عملکرد موفق به هماهنگی دقیق میان نرمافزار، حسگرها و اجزای مکانیکی وابسته است.
بزرگترین چالش؛ فاصله سرعت ربات با نیروی انسانی
با وجود موفقیت نسبی ChicGrasp در انجام عملیات، سرعت همچنان مهمترین مانع پیش روی استفاده صنعتی از این فناوری است. براساس نتایج پژوهش، مرحله گرفتن لاشه توسط سامانه هوشمند بهطور متوسط حدود ۲۸ ثانیه زمان نیاز دارد. زمان چرخه کامل عملیات، شامل گرفتن، بلندکردن و آویزانکردن مجدد لاشه، حدود ۳۸ ثانیه گزارش شده است. این در حالی است که طبق مبنای مقایسه استفادهشده در مقاله، یک نیروی انسانی ماهر میتواند عملیات مشابه را در حدود سه ثانیه انجام دهد.
بنابراین، زمان چرخه فعلی ربات تقریباً ۱۲.۷ برابر زمان مورد نیاز یک نیروی انسانی است. البته این ارقام حاصل مقایسه عملکرد نمونه آزمایشگاهی با زمان مرجع عملیات دستی هستند و نباید آنها را نتیجه یک آزمایش مستقیم میان ربات و نیروی انسانی در شرایط کاملاً یکسان تلقی کرد. اهمیت این اختلاف زمانی زمانی بیشتر مشخص میشود که ظرفیت عملیاتی خطوط صنعتی را در نظر بگیریم. کشتارگاههای بزرگ برای حفظ بهرهوری تجهیزات و هماهنگی مراحل فرآوری به استمرار جریان محصول نیاز دارند. اگر یک ایستگاه کاری نتواند سرعت مورد نیاز خط را تأمین کند، ممکن است به عامل محدودکننده ظرفیت تبدیل شود.
در نتیجه، حتی یک سامانه دارای دقت مناسب نیز تا زمانی که سرعت و قابلیت اطمینان کافی نداشته باشد، الزاماً گزینه اقتصادی مناسبی برای جایگزینی عملیات دستی نیست. پژوهشگران برای کاهش زمان چرخه، بهبود سرعت و شتاب حرکت بازو، کاهش تأخیرهای محاسباتی و اصلاح مسیر آویزانکردن لاشه را از محورهای توسعه بعدی معرفی کردهاند.
هزینه ساخت ربات چقدر است؟
یکی دیگر از موضوعات قابلتوجه در پژوهش ChicGrasp، برآورد هزینه ساخت نمونه اولیه است. براساس گزارش دانشگاه آرکانزاس، هزینه سامانه آزمایشی حدود ۵۹ هزار دلار برآورد شده است. این برآورد، مجموعه رباتیک را دربرمیگیرد و بخش قابلتوجهی از آن مربوط به بازوی رباتیک و تجهیزات تصویربرداری است. در مقابل، هزینه قطعات گیره اختصاصی بهمراتب کمتر بوده است. پژوهشگران برای ساخت برخی اجزای گیره از چاپ سهبعدی و قطعات موجود در بازار استفاده کردهاند؛ رویکردی که میتواند توسعه نمونههای اولیه و اصلاح طراحی را تسهیل کند.
بااینحال، هزینه ساخت یک نمونه پژوهشی را نباید با قیمت نهایی خرید و نصب یک سامانه صنعتی یکسان دانست. برای استفاده واقعی در کشتارگاه، موضوعاتی مانند استفاده از مواد مناسب تماس با غذا، تجهیزات ایمنی، مقاومت در برابر شستوشوی صنعتی، تعمیر و نگهداری، خدمات پشتیبانی و سازگاری با خط موجود باید بررسی شوند. از سوی دیگر، ارزیابی اقتصادی به سرعت عملیاتی و میزان موفقیت سامانه نیز وابسته است. اگر یک دستگاه در هر چرخه زمان زیادی مصرف کند یا به مداخله مکرر اپراتور نیاز داشته باشد، کاهش احتمالی هزینه نیروی انسانی ممکن است نتواند هزینه سرمایهگذاری را جبران کند. بنابراین، پیش از هرگونه تصمیم تجاری، باید هزینه مالکیت و بهرهبرداری از فناوری در کنار عملکرد واقعی آن سنجیده شود.
آیا هوش مصنوعی میتواند کیفیت و ایمنی فرآوری را بهبود دهد؟
یکی از انگیزههای توسعه اتوماسیون در صنایع غذایی، کاهش وابستگی به فعالیتهای دستی تکراری و ایجاد امکان کنترل یکنواختتر فرآیندهاست. در صنعت فرآوری گوشت مرغ، تماس مکرر با محصول، شرایط محیطی سرد و مرطوب و ماهیت تکراری برخی عملیات، ضرورت توجه همزمان به بهرهوری و شرایط کار را افزایش میدهد. رباتهای هوشمند در صورت دستیابی به سطح مناسب عملکرد صنعتی، میتوانند بخشی از این فعالیتها را بر عهده بگیرند. بااینحال، درباره ChicGrasp باید میان ظرفیت بالقوه فناوری و نتایج اثباتشده پژوهش تفاوت قائل شد. این مطالعه اساساً بر توانایی گرفتن و جابهجایی لاشه مرغ تمرکز داشته است. بنابراین، نمیتوان از نتایج آن کاهش قطعی آلودگی میکروبی، افزایش ماندگاری محصول یا کاهش آسیبهای شغلی را نتیجه گرفت. اثبات چنین مزیتهایی نیازمند آزمایشهای مستقل در شرایط واقعی صنعت است.از نظر بهداشتی نیز استفاده از تجهیزات رباتیک در تماس با محصول غذایی باید با الزامات طراحی و شستوشوی مناسب همراه باشد.
در نمونه پژوهشی ChicGrasp، بخشهایی از گیره با مواد چاپ سهبعدی ساخته شدهاند. نویسندگان مقاله تصریح کردهاند که برای کاربرد صنعتی باید سطوح تماس با محصول با مواد مناسب صنایع غذایی جایگزین شوند. این موضوع نشان میدهد مسیر تبدیل یک فناوری آزمایشگاهی به محصول تجاری، علاوه بر توسعه هوش مصنوعی، به مهندسی بهداشت و استانداردهای تجهیزات فرآوری نیز وابسته است.
آیا رباتها جایگزین نیروی انسانی کشتارگاهها میشوند؟
گسترش رباتیک در صنایع مختلف معمولاً این پرسش را مطرح میکند که آیا ماشینآلات هوشمند در آینده جایگزین نیروی انسانی خواهند شد؟ پژوهش ChicGrasp نشان میدهد که پاسخ به این پرسش در صنعت فرآوری مرغ ساده نیست. از یک سو، فعالیتهای تکراری و دشوار فیزیکی از جمله حوزههایی هستند که ظرفیت خودکارسازی دارند. از سوی دیگر، عملکرد همین نمونه نشان میدهد انجام قابلاعتماد یک فعالیت ظاهراً ساده به مهارتهای فنی پیچیدهای نیاز دارد. در شرایط فعلی، سرعت پایینتر ربات و احتمال شکست بخشی از عملیات، نیاز به نظارت انسانی را از بین نمیبرد. حتی در صورت توسعه سامانههای سریعتر، بهرهبرداری از تجهیزات هوشمند به مهارتهای جدیدی در زمینه نگهداری، برنامهریزی، کنترل کیفیت و مدیریت داده نیاز خواهد داشت.
بنابراین، یکی از پیامدهای احتمالی توسعه اتوماسیون میتواند تغییر ترکیب مهارتهای مورد نیاز صنعت باشد؛ نه لزوماً حذف کامل نقش نیروی انسانی. برای مدیران واحدهای فرآوری، موضوع مهم آن است که همزمان با بررسی ظرفیت فناوریهای جدید، به آموزش کارکنان و توسعه توان فنی مجموعه نیز توجه کنند.
انتشار آزاد فناوری؛ فرصتی برای توسعه پژوهشهای بعدی
یکی از ویژگیهای مهم پروژه ChicGrasp، انتشار عمومی مستندات طراحی و دادههای پژوهشی است.تیم تحقیقاتی اعلام کرده که فایلهای طراحی مهندسی، کدهای نرمافزاری و دادههای مورد استفاده برای آموزش و ارزیابی سامانه را بهصورت متنباز در اختیار جامعه پژوهشی قرار داده است. این رویکرد میتواند امکان تکرار آزمایشها، بررسی مستقل نتایج و توسعه نسخههای بهبودیافته را فراهم کند. در حوزه فناوریهای کشاورزی و غذایی، دسترسی به دادههای واقعی و نمونههای قابل بازتولید از اهمیت زیادی برخوردار است؛ زیرا شرایط عملیاتی این صنایع اغلب پیچیدهتر از محیطهای کنترلشده آزمایشگاهی است. انتشار دادههای ChicGrasp به پژوهشگران دیگر اجازه میدهد عملکرد الگوریتمهای متفاوت را روی یک مسئله مشخص بررسی کنند و راهکارهایی برای افزایش دقت و سرعت ارائه دهند. از این منظر، دستاورد پروژه فقط ساخت یک بازوی رباتیک نیست؛ بلکه فراهمکردن بستری برای تحقیقات بعدی درباره جابهجایی هوشمند محصولات غذایی با شکل و بافت متغیر است.
این فناوری چه پیامی برای زنجیرههای تولید گوشت مرغ ایران دارد؟
برای صنعت طیور ایران، اهمیت این پژوهش بیش از آنکه در امکان خرید فوری یک ربات جدید باشد، در شناخت مسیر تحول فناوری فرآوری قرار دارد. در ساختار تولید زنجیرهای، فعالیت واحدهای پرورش، کشتارگاه، فرآوری و توزیع به یکدیگر وابسته است. بهبود عملکرد هر حلقه میتواند بر بهرهوری مجموعه اثر بگذارد؛ اما این اثر تنها زمانی محقق میشود که فناوری جدید با نیازهای واقعی و ظرفیت عملیاتی زنجیره هماهنگ باشد. کشتارگاهها و واحدهای فرآوری برای ارزیابی فناوریهای جدید باید مجموعهای از شاخصها را در نظر بگیرند؛ از ظرفیت و سرعت خط تا کیفیت محصول، هزینه نگهداری، قابلیت تعمیر و پشتیبانی فنی. برای مثال، رباتی که در محیط آزمایشگاهی قادر به جابهجایی لاشه مرغ است، پیش از استفاده در یک خط صنعتی باید از نظر کارکرد پیوسته، تغییرات اندازه محصول، شرایط بهداشتی و هماهنگی با سرعت نقاله مورد آزمایش قرار گیرد.
همچنین اقتصادیبودن یک فناوری در کشور مبدأ لزوماً به معنای توجیه اقتصادی آن در ایران نیست. هزینه تجهیزات وارداتی، دسترسی به قطعات، قیمت خدمات فنی، شرایط نیروی کار و ظرفیت تولید میتوانند نتیجه ارزیابی اقتصادی را تغییر دهند. در عین حال، تجربه ChicGrasp نشان میدهد مسیر توسعه فناوری لزوماً از ساخت تجهیزات کاملاً پیچیده و اختصاصی آغاز نمیشود. ترکیب بازوهای رباتیک موجود با طراحی گیرههای متناسب با محصول و نرمافزارهای هوشمند میتواند زمینه آزمایش راهکارهای جدید را ایجاد کند. این موضوع برای ارتباط میان شرکتهای تولیدی، دانشگاهها و شرکتهای دانشبنیان نیز اهمیت دارد. بهجای تمرکز صرف بر خرید تجهیزات آماده، شناسایی مسائل مشخص خطوط فرآوری و تعریف پروژههای تحقیقاتی مشترک میتواند یکی از مسیرهای توسعه فناوری متناسب با نیاز صنعت باشد.
آینده کشتارگاههای هوشمند؛ از مکانیزاسیون تا تصمیمگیری خودکار
توسعه سامانه ChicGrasp را میتوان نمونهای از تغییر رویکرد در اتوماسیون صنعتی دانست. در مکانیزاسیون متداول، هدف اصلی واگذاری یک حرکت یا فرآیند مشخص به ماشین است. اما در نسل جدید سامانههای هوشمند، تلاش میشود ماشین علاوه بر اجرای حرکت، بتواند اطلاعات محیط را دریافت کند و عملکرد خود را براساس آن تنظیم کند. این تفاوت برای صنعت طیور اهمیت ویژهای دارد؛ زیرا محصول در مراحل مختلف فرآوری از نظر اندازه، شکل، موقعیت و ویژگیهای فیزیکی تغییر میکند. در چنین شرایطی، استفاده از بینایی ماشین، حسگرهای دقیق و الگوریتمهای یادگیری میتواند امکان توسعه سامانههای انعطافپذیرتر را فراهم کند.
بااینحال، تجربه ChicGrasp یادآور میشود که فاصله میان موفقیت آزمایشگاهی و بهرهبرداری صنعتی همچنان قابلتوجه است. ربات مورد بررسی توانسته بخشی از فرآیند جابهجایی لاشه مرغ را با استفاده از هوش مصنوعی انجام دهد، اما برای رسیدن به سرعت، قابلیت اطمینان و شرایط بهداشتی مورد نیاز خطوط تجاری، به توسعه بیشتری نیاز دارد. مسیر آینده احتمالاً به ترکیبی از بهبود طراحی مکانیکی، الگوریتمهای سریعتر، حسگرهای دقیقتر و هماهنگی بهتر با تجهیزات موجود وابسته خواهد بود.
این گزارش، ترجمه و تنظیم تحلیلی براساس پژوهش علمی ChicGrasp و گزارش رسمی دانشگاه آرکانزاس است.